DOSSIER DE PROJET
Zouzou · robot résolveur de labyrinthe
Il explore un labyrinthe qu’il n’a jamais vu, prouve quel chemin est le plus court, rentre seul, puis fait la course. Sur ruban ou entre des murs.
ESSAYEZ-LE
Regardez-le dessiner la carte.
Le même solveur que dans le firmware, boucles comprises. Dessinez votre labyrinthe, puis comparez avec l’ancienne liste de virages.
Interface en anglais.
En images
0 / 6 · Les photos du robot terminé et des séances arrivent. Chaque cadre est réservé.
Dans ce document
01 · Le défi#
Zouzou est un projet du Club Electro-Power de l’EHTP. Le cahier des charges tient en une phrase : un robot à deux roues doit sortir d’un labyrinthe inconnu, retrouver ensuite le plus court chemin, et le faire devant une salle d’enfants qui doivent pouvoir suivre ce qu’il fait.
La méthode classique, retenir une liste de virages et effacer les culs-de-sac, échoue dès que le labyrinthe contient une boucle : la règle de la main gauche peut tourner en rond indéfiniment. Zouzou mesure donc où il se trouve au lieu de seulement retenir ce qu’il a tourné.
02 · Une course, une image#
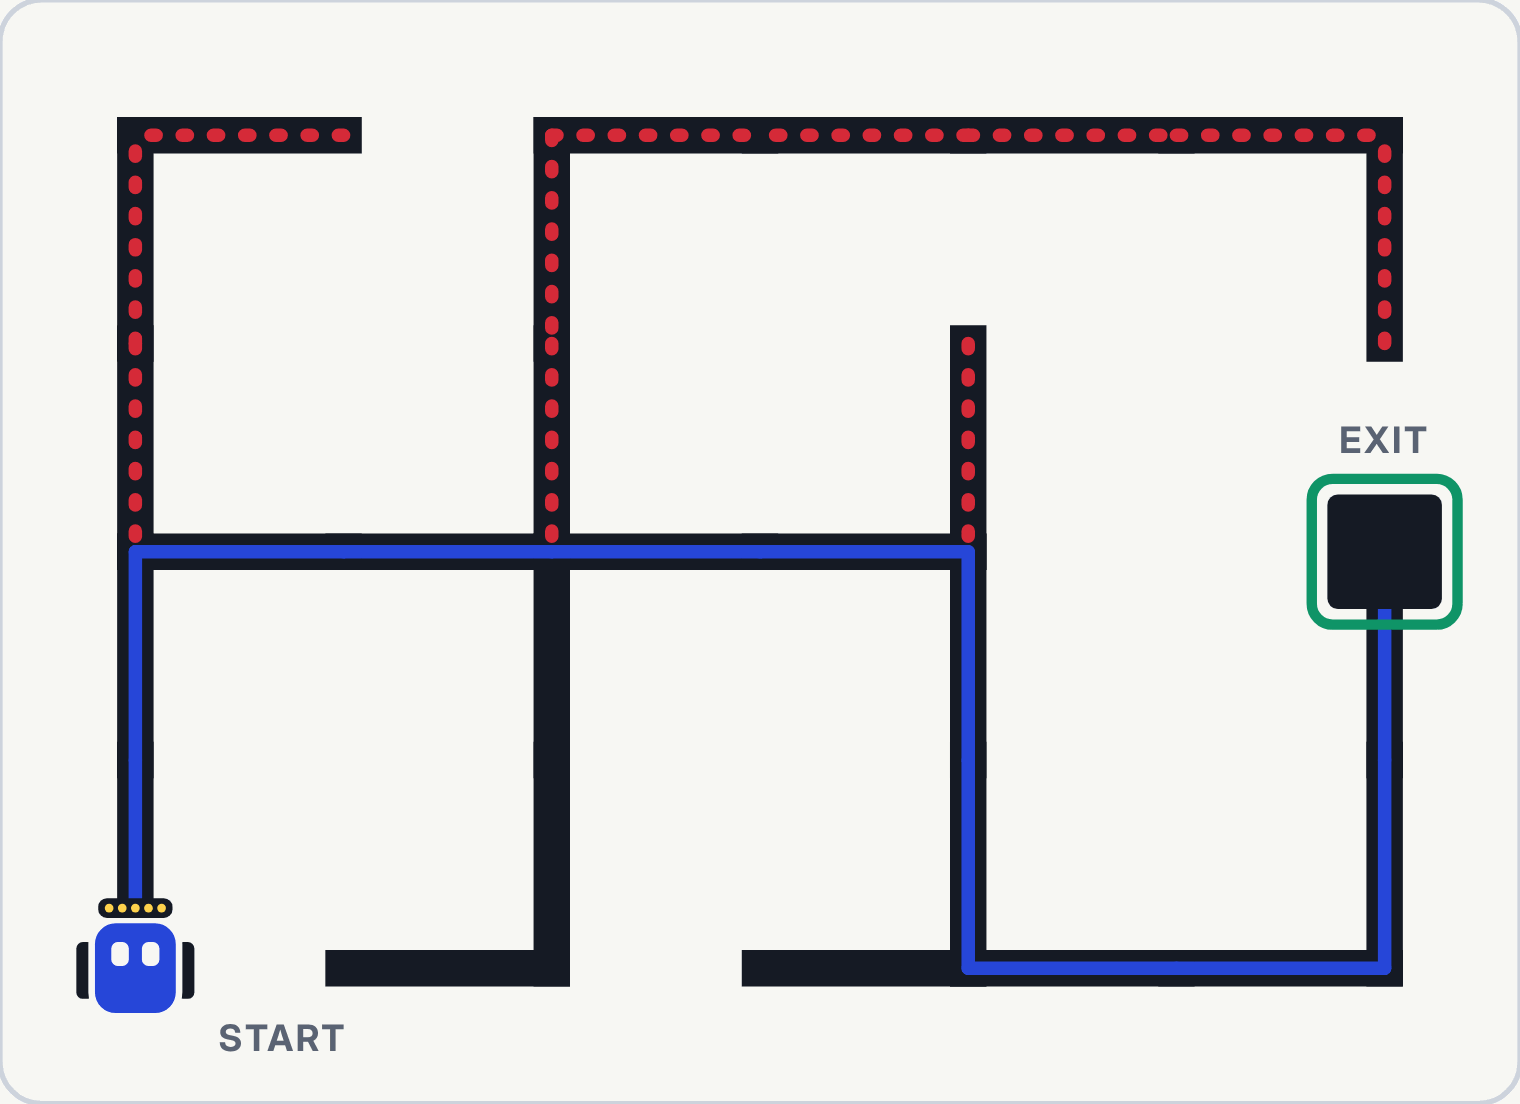
| Virages | Séquence | |
|---|---|---|
| Exploration | 17 | S R B L L L R R B L L L L B S L L |
| Plus court chemin | 5 | R S R L L |
Ce labyrinthe n’a pas de boucle : noter les virages suffirait. La carte sert pour ceux où cela ne suffit plus.
03 · Comment il pense#
| Étape | Ce qui se passe |
|---|---|
| Suivre | Cinq capteurs de réflectance deviennent une position de ligne, de -2000 à +2000. Un régulateur PD la corrige à 250 Hz. |
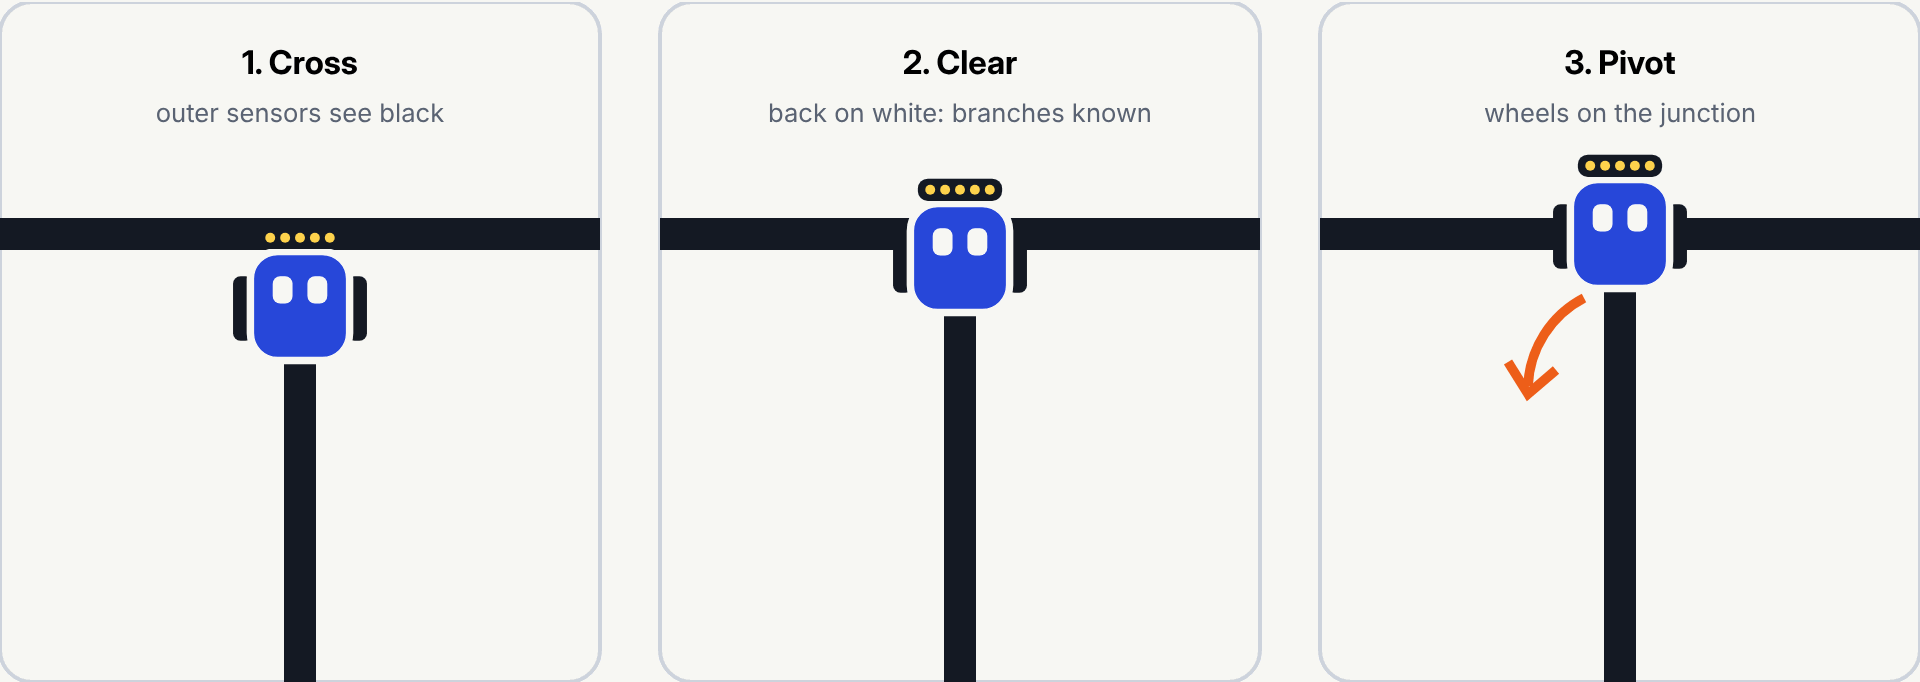
| Lire le carrefour | Le robot avance au pas, note les routes latérales quand ses capteurs extérieurs les croisent, puis place ses roues sur le carrefour avant de tourner. |
| Cartographier | Chaque virage fait 90° : le robot regarde toujours dans l’une de quatre directions. Longueur plus cap donnent une coordonnée à chaque carrefour. |
| Reconnaître | Arriver sur une coordonnée déjà connue signifie : je suis déjà passé ici. Ce seul test rend les boucles inoffensives. |
| S’arrêter tôt | Les routes suivent deux axes, donc la sortie n’est jamais plus près que |dx| + |dy|. Une route qui ne peut pas battre le meilleur trajet, même en ligne droite, n’est pas explorée. |
| Courir | Algorithme de Dijkstra, où un virage coûte autant que 80 mm de route. Le trajet est stocké avec chaque longueur : le robot sait quand freiner. |
Pourquoi il oscille davantage à grande vitesse
ÿ + kL·ẏ + kv·y = 0
ωₙ = √(kv)
ζ = (L / 2)·√(k / v)
Avec y l’écart latéral de l’essieu, v la vitesse et L la distance de l’essieu aux capteurs, l’amortissement croît avec L et décroît en 1/√v. Des capteurs placés plus en avant calment le robot ; plus de vitesse demande plus de Kd.
04 · Matériel#
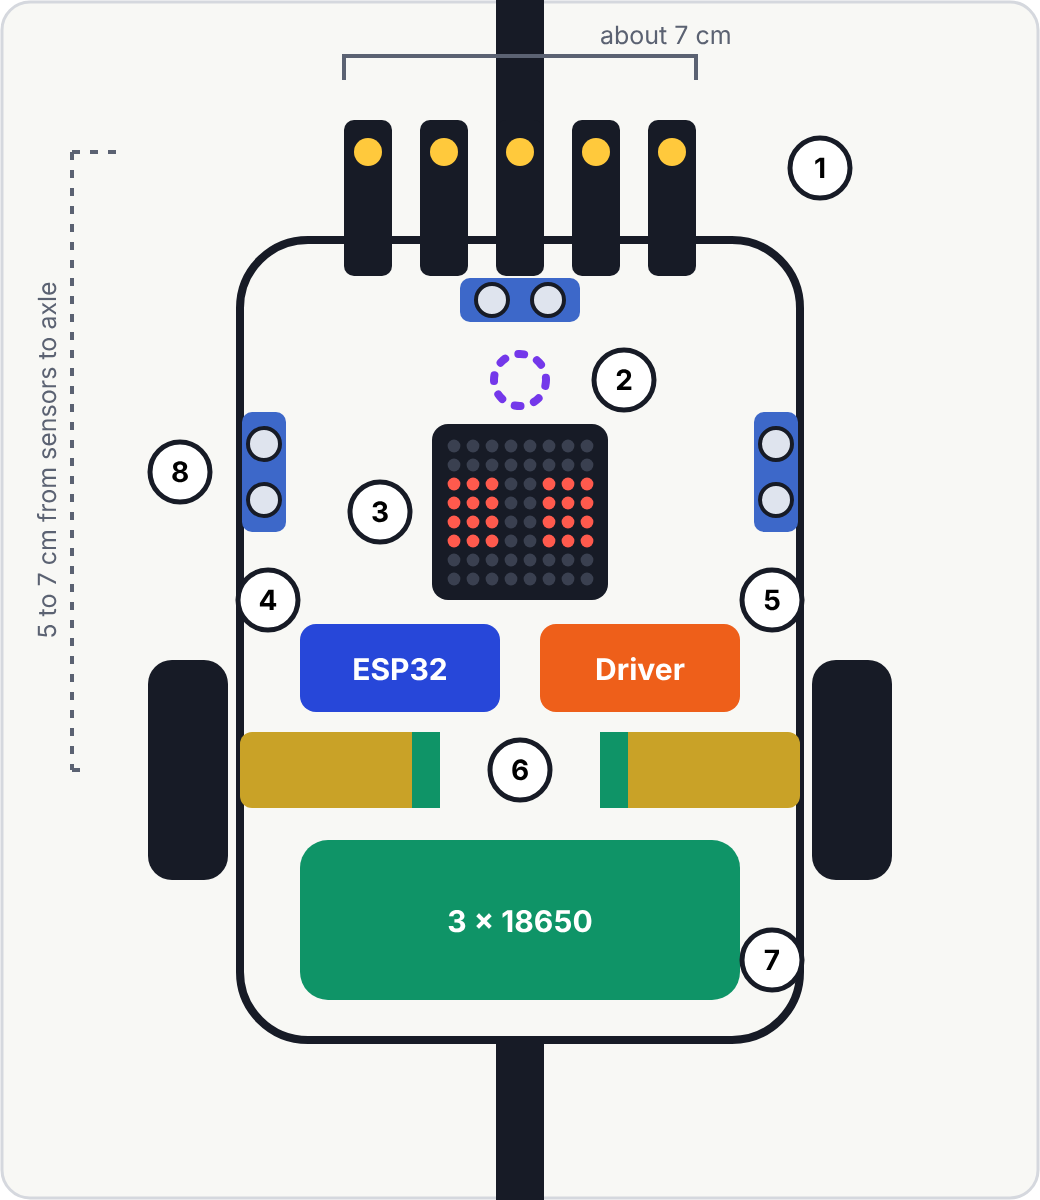
| # | Élément | Rôle |
|---|---|---|
| 1 | 5 × TCRT5000 | Voir la ligne noire : trois capteurs dirigent, deux repèrent les routes latérales |
| 2 | Bille folle | Appui avant |
| 3 | Matrice MAX7219 8×8 | Le visage |
| 4 | ESP32 DevKit | Le cerveau, et le Wi-Fi de la télécommande |
| 5 | Pont en H | L298N, TB6612FNG, DRV8833 |
| 6 | 2 × moteur N20 avec encodeur | Avancer, et compter des pas de 0,15 mm |
| 7 | 3 × 18650 et abaisseur 5 V | Alimentation |
| 8 | 3 × HC-SR04 | Entendre les murs et les obstacles |
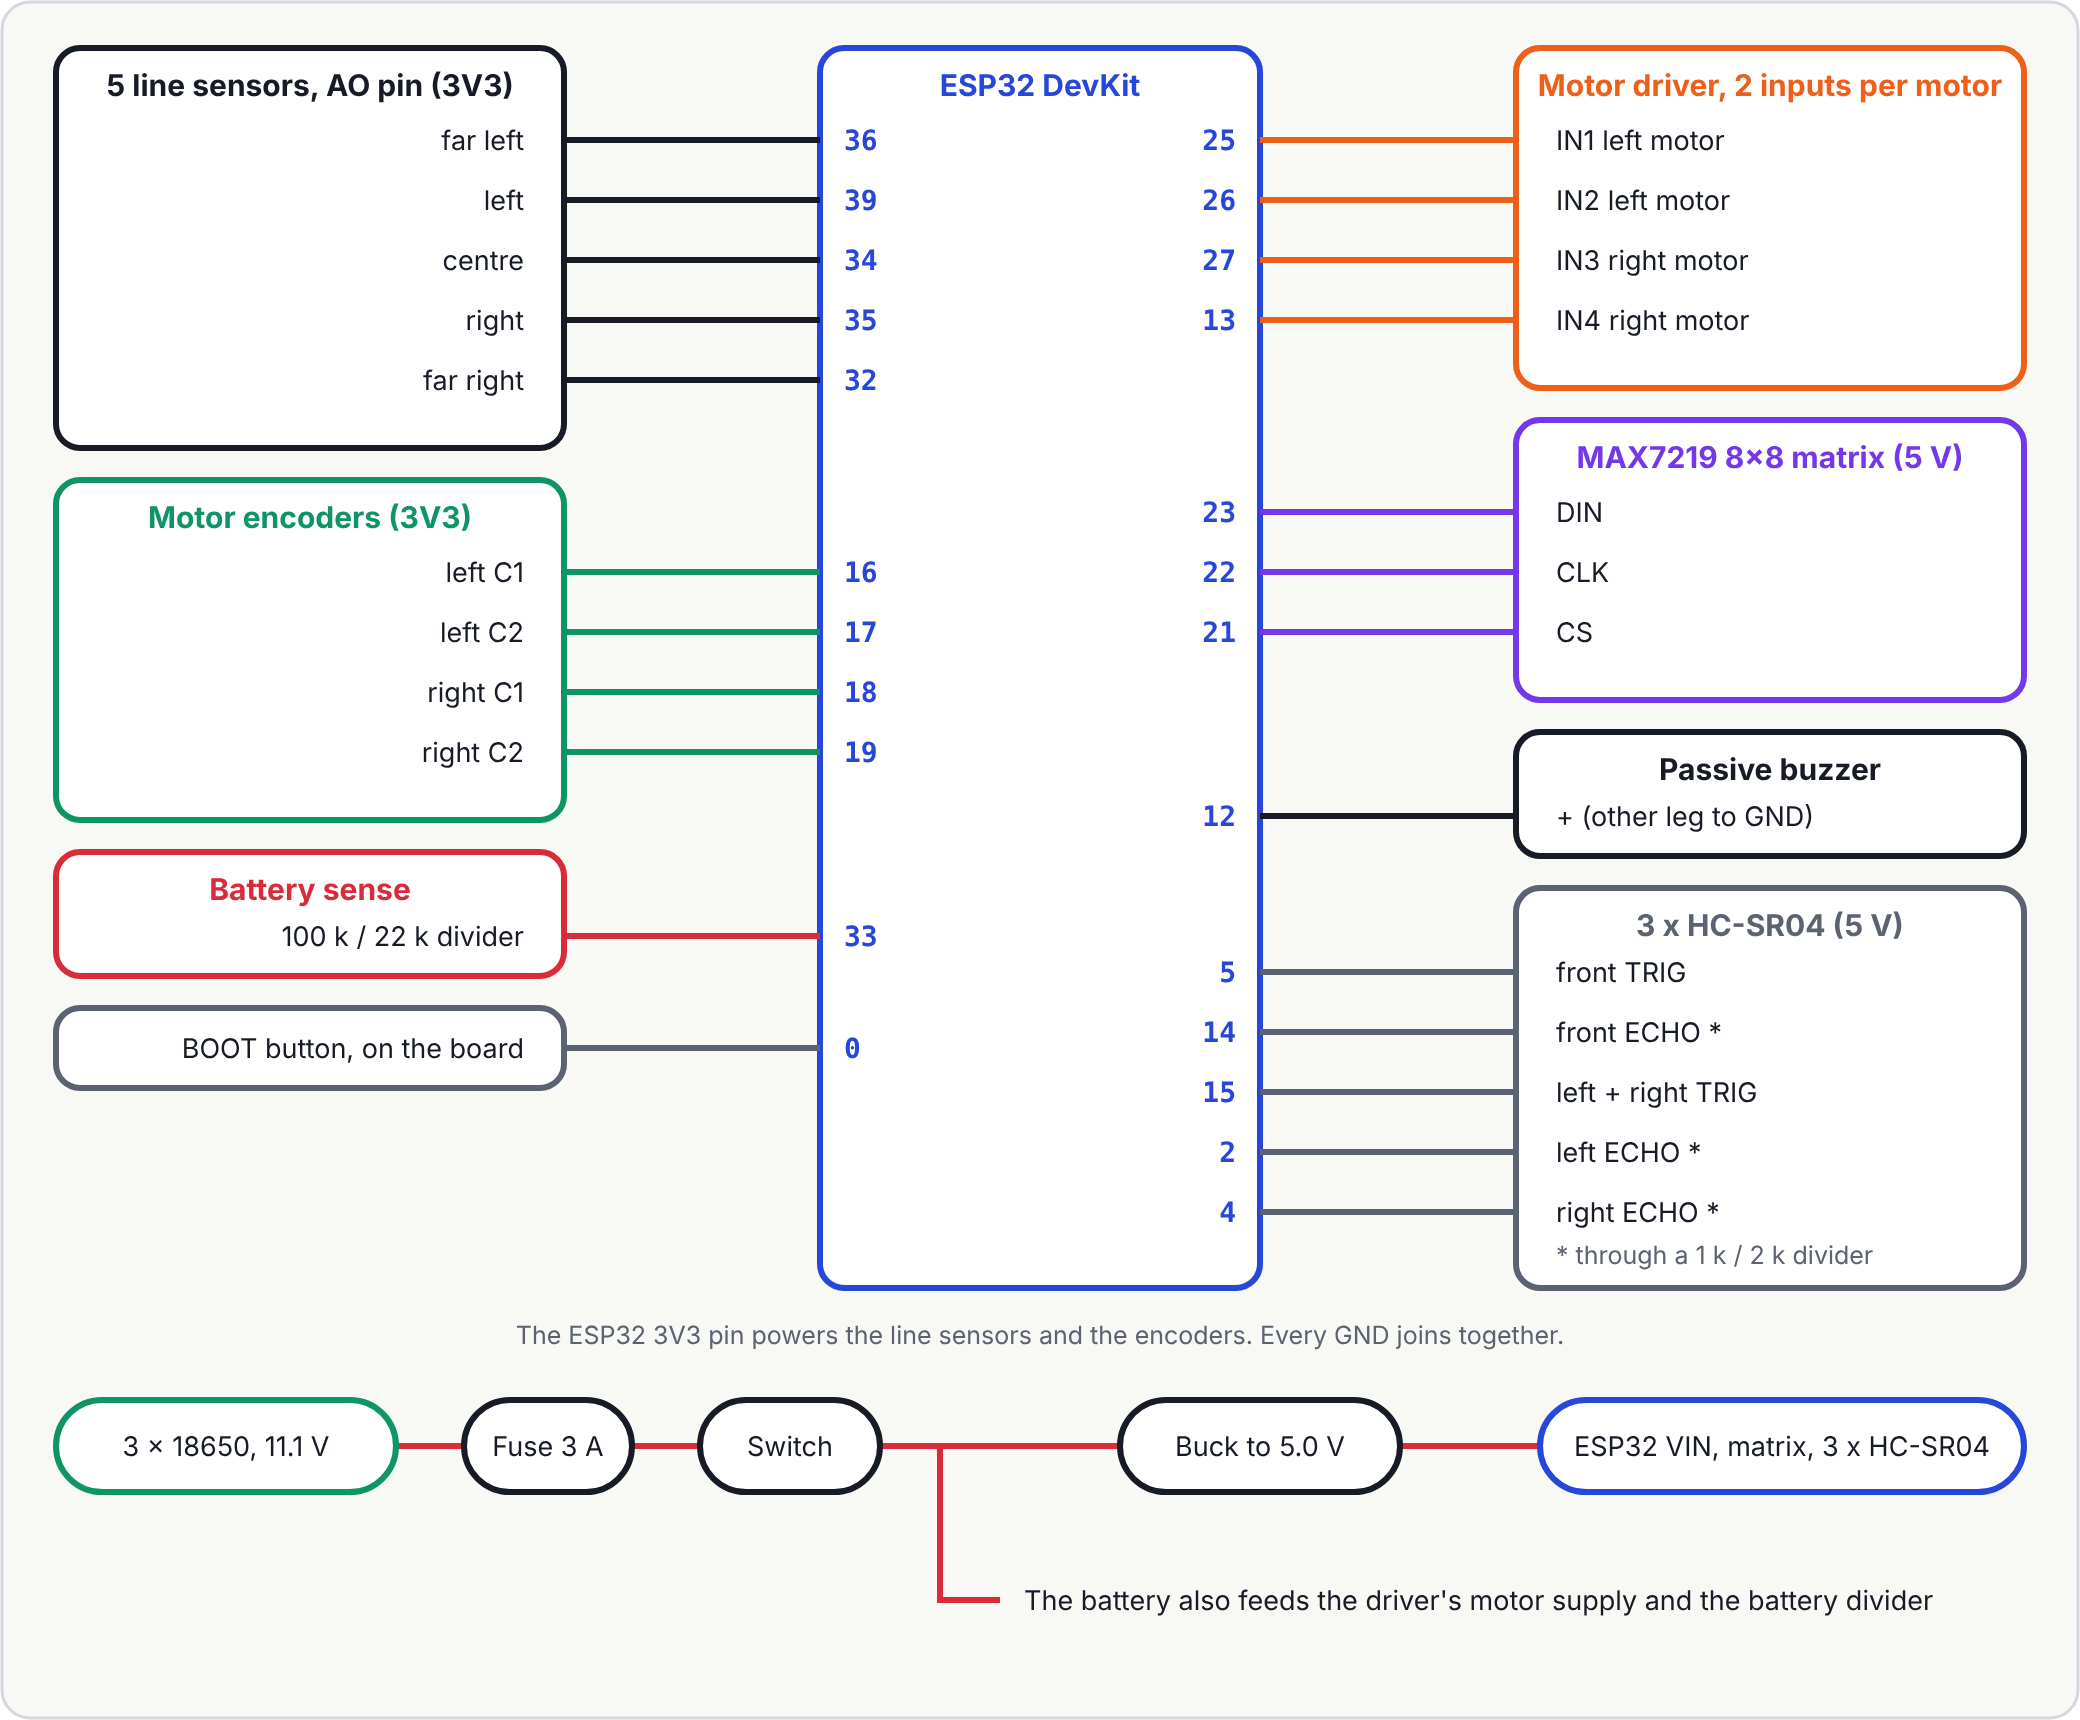
Trois cellules lithium, quatre habitudes
- Un fusible de 3 A juste à la sortie de la batterie.
- L’abaisseur est réglé sur 5,0 V au multimètre avant tout branchement.
- La batterie ne va jamais directement sur VIN ; chaque ECHO de HC-SR04 passe par un pont diviseur 1 k / 2 k.
- Une seule masse commune. Le firmware limite le PWM pour des moteurs 6 V et refuse de démarrer sous 9,9 V.
05 · La télécommande, sans application#
Zouzou crée son propre réseau Wi-Fi et sert une seule page. N’importe quel téléphone fonctionne, sans connexion Internet. Sans téléphone, le bouton BOOT de l’ESP32 suffit pour calibrer, explorer et lancer la course.
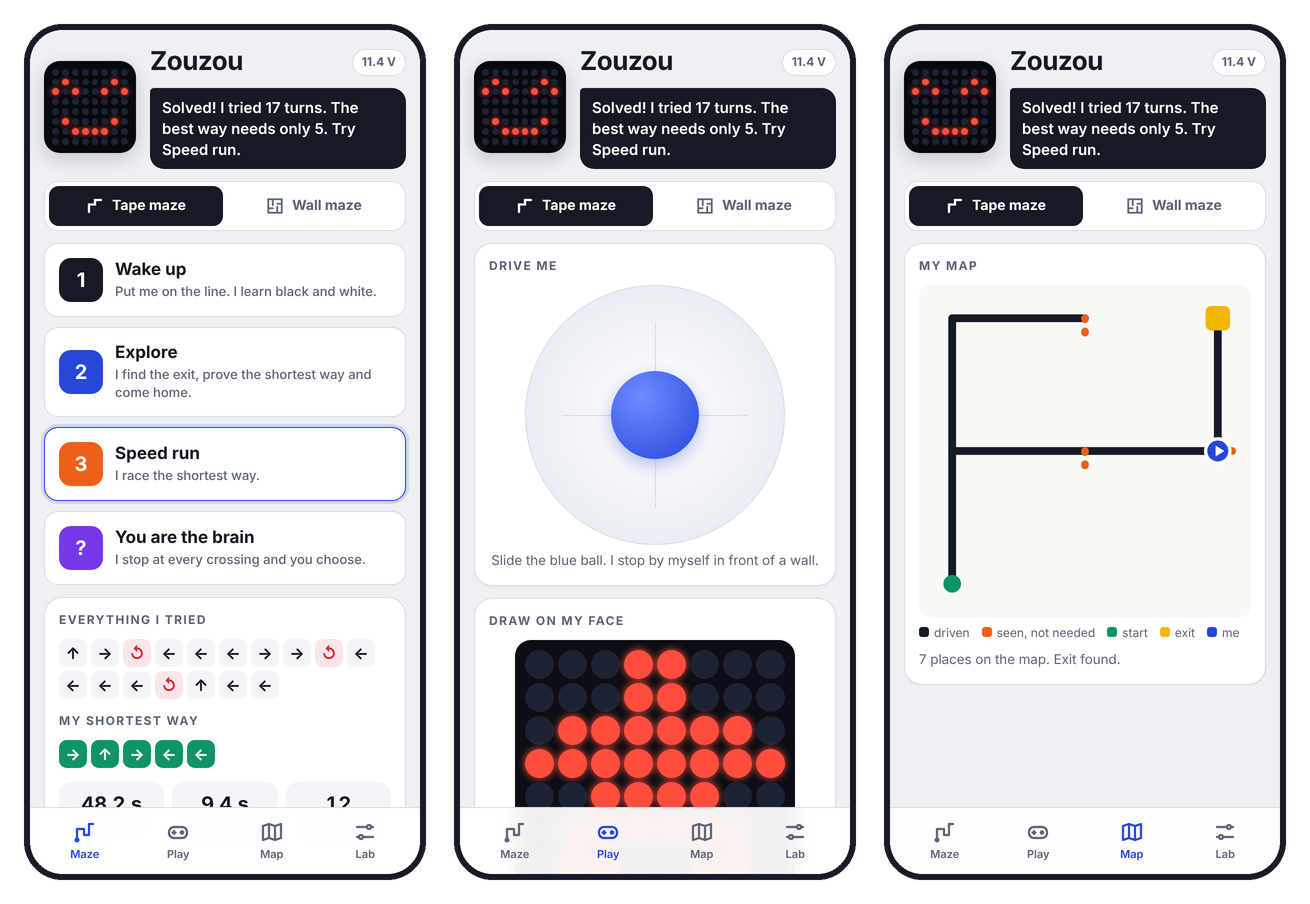
| Onglet | Contenu |
|---|---|
| Labyrinthe | Réveil, exploration, course ; le mode où les enfants choisissent à chaque carrefour ; tous les virages essayés, le plus court chemin, les deux temps. |
| Jeu | Manette, pavé 8×8 qui dessine sur le visage, messages défilants, piano à huit touches. |
| Carte | Le labyrinthe tel que le robot l’a dessiné jusqu’ici, en direct. |
| Labo | Barres des capteurs, distances ultrason, règle des encodeurs, test des roues, chaque gain et chaque mesure. |
06 · Un spectacle pour enfants#
Le robot n’a pas besoin du théâtre pour résoudre le labyrinthe. Les enfants en ont besoin pour voir ce qui se passe. Cinq actes, environ quinze minutes.
| Acte | Ils voient | Ils apprennent |
|---|---|---|
| 1 · Rencontrer le robot | Il fait défiler son nom. Un enfant dessine un cœur, il apparaît sur le visage. | Un écran, ce sont des points que quelqu’un allume. |
| 2 · Vous êtes le cerveau | Il s’arrête à chaque carrefour, les flèches clignotent, ils crient une direction. | Deviner est lent. Existe-t-il une règle ? |
| 3 · Au tour du robot | Des culs-de-sac, des yeux qui tournent, et le labyrinthe qui se dessine sur grand écran. | Un robot ne voit pas le labyrinthe : il doit aller voir, et se souvenir. |
| 4 · A-t-il appris ? | Il rentre seul au départ. | Il utilise ce dont il se souvient. |
| 5 · La course | Tout droit vers la sortie. Feu d’artifice sur la matrice. | Se souvenir l’a rendu rapide. On compare les temps. |
La question qui fait fonctionner l’acte 3 : « Que diriez-vous au robot de toujours faire ? » Quelqu’un répond « toujours à gauche ». C’est la règle de la main gauche, et ils viennent de l’inventer.
07 · Décisions de conception#
| Décision | En une ligne |
|---|---|
| Une matrice plutôt qu’un écran OLED | 64 grosses LED se lisent du fond d’une salle, et le MAX7219 se pilote en vingt lignes sans bibliothèque. |
| Des encodeurs dès la première version | Prévus comme une amélioration, ils sont devenus la fondation : sans distance, pas de carte. |
| Une carte et Dijkstra | Savoir où est le robot règle d’un coup les boucles et le choix du trajet. |
| Arrêter l’exploration tôt | Prouver que le trajet est le plus court coûte moins que parcourir chaque route. |
| Trois ultrasons, un interrupteur | Le solveur n’a jamais eu besoin de savoir qu’il y avait une ligne : il sert aussi entre des murs. |
| Le logiciel protège la batterie et les moteurs | Trois cellules, c’est trop pour des moteurs 6 V si rien ne les limite. |
08 · Ce qui est vérifié, et ce qui ne l’est pas#
- Vérifié : le solveur ne contient aucun matériel, il s’exécute donc sur PC. Un robot simulé avec des erreurs de mesure réalistes a parcouru 3000 labyrinthes aléatoires avec boucles ; chaque trajet stocké était le plus court.
- Vérifié : tout le firmware est contrôlé à la compilation sur PC avec des en-têtes Arduino de substitution, et la liste de virages comme les dessins de la matrice ont leurs propres tests.
- En cours : les gains, les mesures de roues et les constantes du mode murs sont des valeurs de départ, à régler sur le châssis réel.
- Pas encore démontré : le mode murs n’a pas tourné sur le châssis terminé.